Cours#
Processus et ordonnancement
| Programme (BO) | « Systèmes d’exploitation : identifier les principales fonctions d’un système d’exploitation. Processus : décrire les états d’un processus et l’ordonnancement des processus par le système. Mettre en évidence et décrire une situation d’interblocage. » |
| Prérequis | la notion de programme et de langage machine (Première), l’arborescence des fichiers (Première), pour la relation père/fils entre processus, un peu de files (la file d’attente de l’ordonnanceur). (→ fiches de révision : ch. 3) |
| Objectifs | distinguer un programme d’un processus ; décrire les trois états d’un processus et les transitions entre eux ; comprendre le rôle d’ordonnanceur du système ; dérouler un ordonnancement et le représenter par un chronogramme ; reconnaître et expliquer une situation d’interblocage. |
Situation de départ
-
Votre ordinateur semble faire tourner des dizaines de programmes à la fois, avec un seul cœur de processeur. Comment est-ce possible ?
-
Quand plusieurs programmes réclament le processeur en même temps, lequel doit passer en premier : le premier arrivé, le plus court, ou chacun un peu, à tour de rôle ?
-
Comment deux programmes peuvent-ils rester figés pour toujours, chacun attendant l’autre ?
Le problème : un seul processeur, mille programmes#
En cet instant précis, votre ordinateur « fait tourner » des dizaines de programmes : le navigateur, la messagerie, l’horloge, l’antivirus, le système lui-même… Pourtant, un cœur de processeur ne sait faire qu’une seule chose à la fois. Comment l’illusion tient-elle ?
La réponse tient en un mot : la vitesse. Le système donne le processeur à un programme pour une fraction de milliseconde, le retire, le donne à un autre, et recommence — des milliers de fois par seconde. L’œil humain n’y voit que du feu : tout semble simultané. Ce tour de passe-passe a un chef d’orchestre : le système d’exploitation (operating system, OS).
Règle 1 — Le fil rouge de ce chapitre
Le système d’exploitation est le programme qui gère la machine et fait tourner tous les autres. Son défi central : partager un unique processeur (et des ressources limitées) entre de nombreux programmes qui le réclament tous. Ce chapitre raconte comment il s’y prend — en ordonnançant les programmes (leur donner le processeur chacun son tour) — et ce qui arrive quand cela tourne mal — l’interblocage.
Parmi les grandes fonctions d’un OS : gérer les processus (notre sujet), la mémoire, les fichiers, les périphériques, les droits des utilisateurs, et la sécurité. Nous nous concentrons ici sur la gestion des processus.
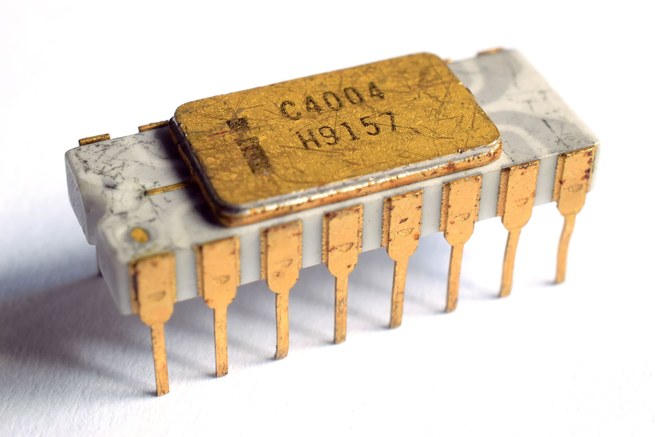
La ressource à partager : le processeur (ici l’Intel 4004, 1971, l’un des tout premiers).
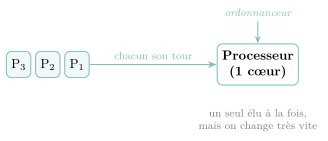
Programme et processus : ne pas confondre#
Définition 1 — Processus
Un processus est un programme en cours d’exécution. Il ne faut pas le confondre avec le programme lui-même : le programme est un texte inerte (le « code source » ou le fichier exécutable), rangé sur le disque ; le processus est ce texte en train de vivre dans la mémoire, avec ses données, sa position courante, ses ressources.
Exemple
Une recette de cuisine écrite sur une fiche, c’est le programme. Le cuisinier en train de la réaliser dans sa cuisine, c’est le processus. Deux cuisiniers peuvent suivre la même recette en même temps : un seul programme, mais deux processus distincts, chacun avec ses casseroles (ses données) et son avancement propre.
▶ Exercices d'application : exercice 1 (programme ou processus ?)
La vie d’un processus : trois états#
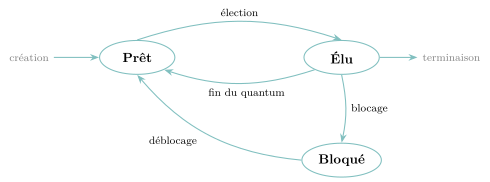
À un instant donné, un processus se trouve dans l’un de trois états. C’est le cœur du chapitre — apprenez ce schéma par cœur.
Définition 2 — Les trois états d’un processus
-
Élu : le processus utilise le processeur, il s’exécute. Il n’y en a qu’un seul dans cet état à la fois (par cœur de processeur).
-
Prêt : le processus pourrait s’exécuter, mais il attend son tour car le processeur est occupé par un autre.
-
Bloqué : le processus attend une ressource (une donnée du disque, une saisie clavier, la fin d’un calcul…) ; il ne peut pas avancer, même si le processeur se libérait.
↺ Retour sur l'activité. Les deux attentes de la dernière question de l’activité sont ces deux états : une carte qui attendait le processeur était prête ; une tâche qui attendait l’imprimante ou le scanner était bloquée, et lui donner le processeur n’aurait servi à rien.
Les passages d’un état à l’autre portent des noms précis :
-
Élection (prêt \(\to\) élu) : le système choisit ce processus et lui donne le processeur.
-
Fin du quantum / réquisition (élu \(\to\) prêt) : son temps de parole est écoulé, le système lui reprend le processeur pour le donner à un autre.
-
Blocage (élu \(\to\) bloqué) : le processus demande une ressource indisponible et doit attendre.
-
Déblocage (bloqué \(\to\) prêt) : la ressource arrive ; le processus ne repart pas directement en exécution, il redevient « prêt » et attend son tour.
Remarque
Deux transitions sont impossibles et constituent des pièges classiques : on ne passe jamais de « bloqué » directement à « élu » (on repasse toujours par « prêt »), et un processus ne peut se terminer ou libérer une ressource que depuis l’état « élu » (il faut le processeur pour exécuter la moindre instruction, y compris « je libère »).
▶ Exercices d'application : exercices 2 à 4 (les trois états ; l’automate)
Créer des processus : une histoire de famille#
Un processus peut en créer un autre par un appel système (fork sous les systèmes de type Unix). Le créateur est le père, le créé est le fils. Comme chaque processus a un père (sauf le tout premier), la structure obtenue est un arbre, comme l’arborescence des fichiers vue en Première (les arbres seront étudiés en détail au chapitre suivant).
Chaque processus porte un identifiant unique, le PID (Process IDentifier), et connaît le PID de son père, le PPID. Au démarrage, le système crée un premier processus « venu de rien » (PID \(0\)), qui engendre le processus init (PID \(1\)), racine de tous les autres.
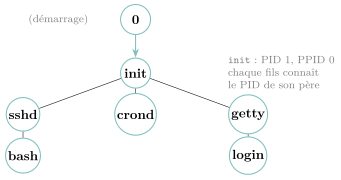
Lorsqu’un processus se termine (ou est tué) avant ses fils, ceux-ci ne disparaissent pas : chacun devient orphelin et est adopté par init, son PPID devient alors \(1\).
Remarque
L’appel fork duplique le processus qui l’exécute : après un fork, il y a deux processus (le père et le fils) qui poursuivent tous deux la suite du programme. Conséquence surprenante : deux fork à la suite donnent \(2 \times 2 = 4\) processus, trois fork en donnent \(2^3 = 8\)… Chaque fork double le nombre de processus. Le code suivant affiche donc « bonjour » quatre fois :
from os import fork
fork()            # 1 processus -> 2
fork()            # 2 processus -> 4
print("bonjour")  # execute par les 4 processus
▶ Exercices d'application : exercices 5 à 7 (arbre de processus, PID/PPID, fork)
Observer et gérer les processus : le terminal#
Le système garde la trace de tous les processus. On peut les observer et agir sur eux avec quelques commandes tapées dans un terminal (sous Linux ou macOS). La commande reine est ps (process status) : avec les options -ef, elle liste tous les processus, un par ligne, avec leur PID et leur PPID.
$ ps -ef
UID     PID  PPID  STIME  TTY    CMD
root      1     0  09:14  ?      /sbin/init
mathis  843     1  09:15  tty1   -bash
mathis  901   843  09:20  tty1   python3 tri.py
mathis  902   843  09:21  tty1   ps -ef
En rapprochant les colonnes PID et PPID, on reconstitue l’arbre des processus : ici, python3 tri.py (PID \(901\)) a pour père le terminal -bash (PID \(843\)), lui-même fils de init. La commande ps apparaît dans sa propre sortie (PID \(902\)) : au moment de l’affichage, elle est elle-même un processus en cours.
| Commande | Rôle | Exemple |
|---|---|---|
ps |
les processus du terminal courant | ps |
ps -ef ou ps aux |
tous les processus (PID, PPID…) | ps -ef |
pstree |
les processus sous forme d’arbre | pstree |
top ou htop |
liste rafraîchie en temps réel (CPU, mémoire) | top |
kill <PID> |
demande l’arrêt d’un processus | kill 901 |
kill -9 <PID> |
force l’arrêt (signal non ignorable) | kill -9 901 |
<commande> & |
lance en arrière-plan (rend la main) | python3 tri.py & |
jobs |
les tâches lancées depuis ce terminal | jobs |
nice / renice |
règle la priorité d’un processus | nice -n 10 gros_calcul |
Au bac — lire une sortie de ps
Ces noms ne sont pas à réciter par cœur, mais savoir lire une sortie de ps pour en tirer un arbre de PID, et connaître top et kill, sont des capacités attendues. Le « kill » de kill -9 est trompeur : la commande envoie un signal au processus ; -9 est le signal qu’on ne peut pas ignorer, d’où l’arrêt forcé. Ces commandes se pratiquent dans la partie A du TP proposé en fin de chapitre.
L’ordonnancement : le chef d’orchestre à l’œuvre#
Quand plusieurs processus sont « prêts », lequel élire ? C’est la mission de l’ordonnanceur (scheduler), un rouage du système.
Définition 3 — Ordonnancement
L’ordonnancement est la stratégie par laquelle le système choisit, parmi les processus prêts, celui qui obtient le processeur, et pour combien de temps. Le petit intervalle de temps accordé à un processus s’appelle un quantum. Passer d’un processus à un autre s’appelle une commutation de contexte.
Pour comparer les stratégies, prenons quatre processus qui arrivent à des instants différents et demandent des durées de calcul différentes :
| Processus | Instant d’arrivée | Durée de calcul |
|---|---|---|
| A | 0 | 4 |
| B | 1 | 3 |
| C | 2 | 1 |
| D | 3 | 2 |
On mesure la qualité d’un ordonnancement par le temps d’attente de chaque processus (le temps passé à ne pas s’exécuter alors qu’il était arrivé), et on en prend la moyenne. On utilise aussi le temps de séjour d’un processus, égal à son instant de fin moins son instant d’arrivée (certains sujets l’appellent temps de rotation ou temps d’exécution). Les deux sont liés : temps d’attente \(=\) temps de séjour \(-\) durée de calcul.
Premier arrivé, premier servi (FCFS)#
La stratégie la plus simple : on sert les processus dans leur ordre d’arrivée, chacun jusqu’au bout, sans jamais l’interrompre.
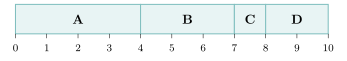
Temps d’attente : A\(=0\), B\(=3\), C\(=5\), D\(=5\). Moyenne \(= 3{,}25\). Défaut criant : le petit C (durée \(1\)) poireaute \(5\) unités derrière les gros — comme une caisse express bloquée par un caddie plein.
Le plus court d’abord (SJF)#
À chaque fois que le processeur se libère, on élit le processus prêt dont la durée est la plus courte.
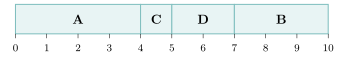
Temps d’attente : A\(=0\), C\(=2\), D\(=2\), B\(=6\). Moyenne \(= 2{,}50\). En faisant passer les courts devant, on réduit le temps d’attente moyen. Quand tous les processus sont présents dès le départ, on peut démontrer que c’est même le meilleur choix possible au-delà du programme ; avec des arrivées échelonnées, comme ici, ce n’est plus garanti. Rançon : un processus long (ici B) peut attendre longtemps — c’est le risque de « famine ».
Au bac — variante préemptive : le plus court temps restant d’abord
Ci-dessus, un processus élu s’exécute jusqu’au bout. Dans la variante préemptive (en anglais SRTF, shortest remaining time first), on refait le choix à chaque unité de temps : on élit le processus prêt dont la durée restante est la plus courte, quitte à interrompre celui qui s’exécute quand un processus plus court arrive. Une règle de départage est nécessaire en cas d’égalité (souvent : le premier arrivé). Cette variante figure dans des sujets de bac ; l’énoncé en rappelle alors les règles.
Le tourniquet (round-robin)#
Pour que personne ne monopolise le processeur, on fixe un quantum (ici \(1\) unité) et on fait tourner les processus prêts dans une file (la structure FIFO du chapitre 3) : chacun s’exécute un quantum, puis repart en fin de file s’il n’a pas fini.
Convention : un processus qui arrive à l’instant où un quantum se termine entre dans la file avant le processus qui vient d’être interrompu.
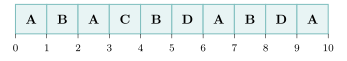
Temps d’attente : A\(=6\), B\(=4\), C\(=1\), D\(=4\). Moyenne \(= 3{,}75\). En moyenne, c’est moins bon que le plus court d’abord ; mais chaque processus reçoit très vite un peu de processeur — l’ordinateur reste réactif (votre souris ne « gèle » pas pendant qu’un gros calcul tourne). C’est la stratégie des systèmes interactifs.
Par priorités#
Chaque processus reçoit une valeur de priorité. Dans les sujets de bac, la valeur la plus petite est la plus urgente (vérifiez toujours la convention de l’énoncé). Chaque fois que le processeur se libère, on élit, parmi les processus prêts, celui dont la valeur est la plus petite ; à valeur égale, le premier arrivé. Sans préemption, l’élu s’exécute jusqu’au bout. Reprenons les quatre processus, avec les valeurs A\(=3\), B\(=1\), C\(=2\) et D\(=1\) :
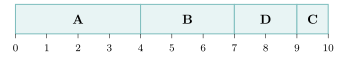
À \(t=0\), A est seul : il est élu malgré sa valeur \(3\). À \(t=4\), B, C et D sont prêts ; B et D ont la valeur \(1\), et B est arrivé le premier. Temps d’attente : A\(=0\), B\(=3\), D\(=4\), C\(=7\). Moyenne \(= 3{,}50\). Le petit C, peu prioritaire, passe en dernier : si des processus urgents arrivaient sans cesse, il pourrait attendre indéfiniment (famine). Pour l’éviter, on peut faire remonter la priorité d’un processus qui attend depuis trop longtemps. Dans la variante préemptive, un processus plus urgent qui arrive interrompt l’élu ; comme pour le plus court d’abord, l’énoncé en rappelle alors les règles.
Propriété 1 — Il n’y a pas d’ordonnancement parfait
Aucune stratégie n’est la meilleure sur tous les critères : le plus court d’abord optimise le temps d’attente moyen mais peut affamer les longs ; le tourniquet garantit la réactivité mais multiplie les commutations (qui coûtent du temps) ; le premier arrivé est simple mais pénalise les petits ; les priorités servent d’abord l’urgent, au risque d’affamer les autres. Choisir un ordonnancement, c’est choisir un compromis.
↺ Retour sur l'activité. En jouant l’ordonnanceur, vous l’avez constaté : avec « premier arrivé, premier servi », le clic de souris C attendait \(5\) tics derrière l’encodage vidéo et l’écran semblait figé ; avec le tourniquet, il n’attendait plus qu’un tic, au prix de nombreuses commutations.
Règle 2 — En quel langage écrit-on un vrai ordonnanceur ?
En exercice (et au bac), on programme un ordonnanceur en Python. C’est parfait pour comprendre l’algorithme… mais en vérité, aucun système réel n’utiliserait Python pour cela, et il faut savoir pourquoi.
Un ordonnanceur vit au cœur du système (le noyau), s’exécute des milliers de fois par seconde, et doit manipuler directement le matériel (sauvegarder et restaurer les registres du processeur à chaque commutation). Il lui faut donc être extrêmement rapide et proche de la machine. Python, lui, est un langage interprété, de très haut niveau, avec un ramasse-miettes (un mécanisme automatique qui libère la mémoire des données devenues inutiles, en anglais garbage collector, pratique mais qui interrompt le programme à des moments imprévisibles) : commode pour nous, mais bien trop lent et trop éloigné du matériel pour ce rôle.
Les vrais ordonnanceurs sont donc écrits en C — le langage des noyaux Linux, Windows et macOS — et leurs parties les plus basses (la commutation de contexte) en assembleur, le seul langage qui parle directement au processeur. On fait du Python ici non pas pour fabriquer un ordonnanceur, mais pour en simuler et comprendre la logique — la file, le quantum, le choix du prochain élu — sans se noyer dans la gestion du matériel.
▶ Exercices d'application : exercices 8 et 18 (ordonnancer à la main : trois stratégies ; chronogrammes en série, priorités comprises)
L’interblocage : quand tout le monde s’attend#
Le partage des ressources peut mener à une panne subtile où des processus s’attendent mutuellement, pour toujours.
Le scénario. Deux processus \(P_1\), \(P_2\) ; deux ressources \(R_1\), \(R_2\) (une imprimante et un scanner, disons), utilisables par un seul processus à la fois.
-
\(P_1\) obtient \(R_1\) ; \(P_2\) obtient \(R_2\).
-
\(P_1\) demande alors \(R_2\) … mais \(R_2\) est prise par \(P_2\) : \(P_1\) se bloque.
-
\(P_2\) demande alors \(R_1\) … mais \(R_1\) est prise par \(P_1\) : \(P_2\) se bloque.
Chacun retient une ressource que l’autre attend, et aucun ne peut la libérer puisque, bloqué, il ne s’exécute plus. La situation est figée pour toujours : c’est l’interblocage (deadlock).
On le visualise avec un graphe d’attente : une flèche « \(P \to R\) » signifie « \(P\) attend \(R\) », une flèche « \(R \to P\) » signifie « \(R\) est détenue par \(P\) ». Un cycle dans ce graphe est la signature d’un interblocage (on apprendra à détecter un cycle au chapitre 8, Graphes).
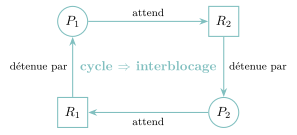
↺ Retour sur l'activité. Les scripts de P et Q jouaient exactement ce scénario, et le schéma « qui tient, qui attend » du cahier était ce graphe d’attente, avec son cycle. La situation ne pouvait pas se débloquer seule ; faire prendre les deux objets dans le même ordre aux deux scripts l’empêche (voir la remarque ci-dessous).
Propriété 2 — Les quatre conditions de Coffman au-delà du programme
Un interblocage ne peut survenir que si les quatre conditions suivantes sont réunies en même temps :
-
exclusion mutuelle : une ressource ne sert qu’un processus à la fois ;
-
détention et attente : un processus garde ses ressources tout en en réclamant d’autres ;
-
non-préemption : on ne peut pas retirer de force une ressource à un processus ;
-
attente circulaire : il existe un cycle de processus attendant chacun une ressource tenue par le suivant.
Casser n’importe laquelle de ces conditions suffit à empêcher tout interblocage.
Remarque
Que faire face à un interblocage ? On peut le détecter (chercher un cycle dans le graphe d’attente) puis le briser en tuant l’un des processus fautifs (qui libère alors ses ressources). Ou mieux, l’éviter en amont : par exemple imposer que tout processus demande les ressources toujours dans le même ordre (jamais \(R_2\) avant \(R_1\)) — ce qui casse l’attente circulaire. « Éteindre et rallumer » l’ordinateur, c’est d’ailleurs souvent tuer les processus bloqués…
▶ Exercices d'application : exercices 10 et 11 (interblocage)
Et aujourd’hui : les processeurs multi-cœurs au-delà du programme#
Depuis le début de ce chapitre, nous avons supposé un seul cœur : un seul processus élu à la fois, et l’illusion du parallélisme grâce à la vitesse de commutation. Or, depuis le milieu des années 2000, presque tous les processeurs sont multi-cœurs (on les retrouvera, intégrés à une seule puce, au chapitre 14 sur les systèmes sur puce).
Un cœur (core) est un processeur complet à lui seul, capable d’exécuter son processus. Un processeur « quadricœur » en contient quatre : il peut donc élire jusqu’à quatre processus vraiment en même temps — ce n’est plus une illusion, c’est du vrai parallélisme.
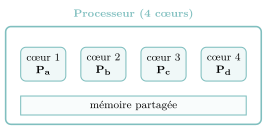
Quatre cœurs exécutent quatre processus simultanément, en partageant la mémoire.
Pourquoi ce virage ? Pendant des décennies, on accélérait un cœur unique en augmentant sa fréquence (les gigahertz). Mais on a heurté un mur : plus de fréquence, c’est plus de chaleur et de consommation. Plutôt que de faire courir un cœur toujours plus vite, on a choisi d’en multiplier le nombre.
Cela change peu ce que nous avons appris : sur chaque cœur, les états, le quantum et l’ordonnancement restent valables. L’ordonnanceur gagne juste une mission de plus — répartir les processus prêts entre les cœurs (l’équilibrage de charge). En revanche, comme les cœurs partagent la mémoire, la synchronisation devient plus délicate (les interblocages restent possibles, et il faut garder les mémoires caches cohérentes).
Conséquence pour qui programme : pour tirer parti de \(N\) cœurs, un programme doit être découpé pour s’exécuter en parallèle (en plusieurs fils d’exécution, ou threads) ; sinon un seul cœur travaille pendant que les autres se tournent les pouces. C’est pourquoi « savoir paralléliser » est devenu essentiel. Aujourd’hui, un simple téléphone compte couramment \(6\) à \(8\) cœurs, un ordinateur portable de \(8\) à \(16\).
Ouverture#
Les processus ne sont pas un monde à part : ce chapitre réutilise les outils des chapitres précédents et en annonce d’autres.
- Au bac, on vous demandera surtout de dérouler un ordonnancement (chronogramme, temps d’attente), de suivre les états d’un processus, de lire une sortie de
ps, et de repérer un interblocage dans une situation décrite.
Un peu d’histoire : du traitement par lots au multitâche#
Les tout premiers ordinateurs (années 1950) exécutaient les programmes un par un, à la file (traitement par lots) : pendant qu’un programme attendait une lecture sur bande, le processeur, hors de prix, restait oisif. Quel gâchis ! Les programmeurs de l’époque, comme l’Américaine Grace Hopper (1906–1992), officier de la marine et pionnière qui écrit en 1952 l’un des tout premiers compilateurs puis inspire le langage COBOL, confient leurs programmes à un opérateur et attendent le résultat… parfois jusqu’au lendemain.
Grace Hopper en 1984
L’idée de partager le processeur entre plusieurs tâches — le temps partagé (time-sharing) — naît au début des années 1960 (système CTSS au MIT, 1961, puis l’ambitieux Multics). En 1969, aux laboratoires Bell, Ken Thompson et Dennis Ritchie en tirent un système plus simple et élégant, Unix, dont descendent aujourd’hui Linux, macOS, Android et iOS. Toute la gestion des processus de ce cours vient de là.
Côté théorie, le Néerlandais Edsger Dijkstra (déjà croisé avec l’algorithme de la gare de triage, et qu’on retrouvera pour les plus courts chemins) pose en 1965 les outils de la synchronisation (les sémaphores) et illustre l’interblocage par son célèbre « dîner des philosophes » au-delà du programme. En 1971, Edward Coffman énonce les quatre conditions qui portent son nom. La prochaine fois que votre téléphone jongle avec vingt applications sans sourciller, vous saurez quel héritage se cache derrière cette fluidité.
Edsger W. Dijkstra
Pour les curieux (facultatif) — Liens avec d’autres chapitres
-
Ce qu’il réutilise : la file (Structures linéaires : piles, files, listes chaînées) : le tourniquet n’est qu’un enfiler/défiler répété.
-
Ce qui en découle : la relation père/fils de
forkformera un arbre (Arbres) ; détecter un interblocage, c’est chercher un cycle, ce que vous programmerez en Graphes. -
Pour aller plus loin : vous verrez en Systèmes sur puce et informatique embarquée un téléphone ordonnancer ses processus sur les cœurs d’une seule puce.
Bilan — la carte mémoire#
| Notion | À retenir |
|---|---|
| Processus | un programme en cours d’exécution (pas le code source) |
| Système d’exploitation | le chef d’orchestre : partage processeur et ressources |
| Trois états | élu (s’exécute) / prêt (attend son tour) / bloqué (attend une ressource) |
| Transitions | élection, fin de quantum, blocage, déblocage ; jamais bloqué \(\to\) élu |
| Création | fork : père/fils \(\Rightarrow\) arbre de processus ; identifiants PID / PPID |
| Observer / gérer | ps -ef (PID/PPID), pstree, top ; kill <PID> pour arrêter |
| Ordonnancement | choisir le prochain élu ; quantum, commutation de contexte |
| Stratégies | premier arrivé / plus court d’abord (attente min.) / tourniquet (réactif) / priorités (l’urgent d’abord) |
| Interblocage | cycle d’attente mutuelle ; graphe d’attente ; conditions de Coffman |
| En vrai | les vrais ordonnanceurs sont en C (+ assembleur) ; en Python on simule |
Retour à la situation de départ
-
Le système d’exploitation donne le processeur à chaque processus pendant un quantum, puis le lui reprend, des milliers de fois par seconde : un seul processus est élu à la fois, les autres sont prêts ou bloqués (§ I, III et VI).
-
C’est le rôle de l’ordonnanceur, et aucune stratégie n’est parfaite : le plus court d’abord réduit le temps d’attente moyen mais peut affamer les longs, le tourniquet garde l’ordinateur réactif (§ VI).
-
C’est un interblocage : chacun détient une ressource que l’autre attend. On le repère par un cycle dans le graphe d’attente (§ VII).
Erreurs fréquentes#
-
Confondre programme et processus. Le programme est un fichier ; le processus est son exécution vivante. Un même programme peut donner plusieurs processus.
-
Croire que plusieurs processus s’exécutent « vraiment » en même temps sur un cœur. Un seul est élu à la fois ; l’illusion vient de la vitesse de commutation.
-
Faire passer un processus de « bloqué » à « élu ». Impossible : il repasse d’abord par « prêt ».
-
Oublier qu’il faut être élu pour libérer une ressource. Un processus bloqué ne rend donc rien — c’est ce qui rend l’interblocage définitif.
-
Croire qu’un interblocage vient d’un « bug » dans un seul programme. Il naît de l’interaction entre processus et de l’ordre des demandes de ressources.
Savoir-faire à maîtriser#
À la fin du chapitre, je sais…
-
distinguer un programme d’un processus, et citer les grandes fonctions d’un système d’exploitation \(\to\) ex. 1 ;
-
nommer les trois états et compléter le schéma des transitions \(\to\) ex. 2, 3, 4 ;
-
lire une sortie de
ps, en déduire un arbre de processus et des PID / PPID, et connaîtretop/kill\(\to\) ex. 5, 6, 7 ; -
dérouler un ordonnancement (premier arrivé, plus court d’abord, tourniquet, par priorités) sous forme de chronogramme et en calculer les temps d’attente \(\to\) ex. 8, 12, 18 ;
-
reconnaître un interblocage, le représenter par un graphe d’attente et proposer un moyen de l’éviter \(\to\) ex. 10, 11.
Vers le Grand Oral#
-
Comment un ordinateur donne-t-il l’illusion de tout faire à la fois avec un seul processeur ? (les états, l’ordonnancement, la commutation de contexte à grande vitesse.)
-
Réactivité ou efficacité : comment un système choisit-il qui s’exécute ? (comparer plus court d’abord et tourniquet ; le compromis ; les chronogrammes.)
-
Peut-on prouver qu’un système ne se figera jamais ? (l’interblocage ; les quatre conditions de Coffman ; l’ordre total sur les ressources.)
-
En quoi le partage du temps a-t-il transformé l’informatique ? (du traitement par lots au temps partagé ; Unix ; l’héritage jusqu’à nos téléphones.)