Cours#
Systèmes sur puce et informatique embarquée
| Programme (BO) | « Systèmes sur puce. Décrire l’architecture d’un système sur puce. » |
| Prérequis | le modèle de von Neumann (unité de calcul, mémoire, entrées-sorties, bus — vu en Première), la différence mémoire vive / mémoire morte, la notion de processus. (→ fiches de révision : ch. 4) |
| Objectifs | comprendre pourquoi un ordinateur entier tient sur une puce ; distinguer microcontrôleur et SoC ; dérouler le fonctionnement d’un système embarqué ; peser les intérêts et les limites de l’intégration. |
Situation de départ
-
Un téléphone qui tient dans la poche est aussi puissant qu’un ordinateur de bureau. Où sont donc son processeur, sa mémoire, sa carte graphique ?
-
Un thermostat, une ampoule connectée ou un airbag contiennent eux aussi un petit ordinateur. Que fait-il, sans écran ni système comme Windows ou Android ?
-
Pourquoi ne peut-on presque jamais réparer ou améliorer un téléphone en changeant une seule pièce ?
L’ordinateur qui a rétréci#
En 1945, le premier grand ordinateur électronique, l’ENIAC, occupait une salle entière, pesait 30 tonnes, contenait près de \(18\,000\) tubes à vide et consommait de quoi alimenter un quartier. Aujourd’hui, la puce qui fait battre votre téléphone est plus petite qu’un ongle, contient des milliards de composants, et calcule des millions de fois plus vite. En moins d’un siècle, l’ordinateur a rétréci au point de disparaître : il est partout, et on ne le voit plus.
Comment un ordinateur complet — processeur, mémoire, périphériques — a-t-il pu tenir sur un seul morceau de silicium grand comme une pièce de monnaie ? C’est l’histoire du système sur puce, et le sujet de ce chapitre.
Règle 1 — La loi de Moore (1965, révisée en 1975)
Gordon Moore, cofondateur d’Intel, prévoit en 1965 que le nombre de transistors sur une puce va doubler chaque année ; en 1975, il révise sa prévision : le nombre de transistors sur une puce double environ tous les deux ans. Ce n’est pas une loi physique, mais une prédiction économique — restée étonnamment juste pendant un demi-siècle. Le premier microprocesseur, l’Intel 4004 (1971), comptait \(2\,300\) transistors ; une puce d’aujourd’hui en compte des dizaines de milliards, gravés « en \(3\) nanomètres », voire « en \(2\) nm ». Ces noms sont devenus commerciaux et ne mesurent plus exactement un transistor, mais l’ordre de grandeur est là : les motifs les plus fins ne font que quelques dizaines d’atomes de large.
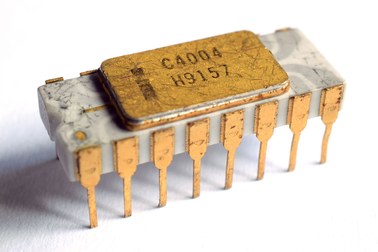
L’Intel 4004 (1971), l’un des tout premiers microprocesseurs : \(2\,300\) transistors.
Cette miniaturisation a tout changé : en rapprochant les composants, on a pu augmenter la fréquence (les signaux vont plus vite sur de courtes distances), baisser le coût (tout est fabriqué d’un coup) et réduire la consommation (des transistors plus petits fonctionnent sous une tension plus faible).
Rappel : ce qu’il y a dans un ordinateur#
Depuis la Première, vous connaissez le modèle de von Neumann : un ordinateur, c’est une unité de calcul (le processeur, CPU), une mémoire (qui contient à la fois les programmes et les données), des entrées-sorties (clavier, écran, réseau…), le tout relié par des bus de communication.
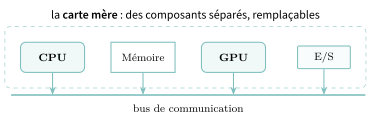
Dans un ordinateur classique, ces éléments sont des composants séparés, enfichés sur une grande carte mère : le processeur ici, les barrettes de mémoire là, la carte graphique dans son connecteur… On peut les choisir, les remplacer, les faire évoluer. C’est modulaire — mais encombrant, coûteux et gourmand en énergie (les longs fils de cuivre consomment et ralentissent).
▶ Exercices d'application : exercices 1, 4 et 18 (le bon vocabulaire ; la loi de Moore chiffrée ; la loi de Moore en série)
Le système sur puce (SoC)#
Définition 1 — Système sur puce (System on Chip, SoC)
Un système sur puce rassemble sur un unique circuit intégré tous les composants qui étaient dispersés sur la carte mère : le processeur (souvent multi-cœur, comme au chapitre 4), la mémoire, un processeur graphique (GPU), et une foule de périphériques (Wi-Fi, Bluetooth, GPS, modem, capteurs…). Un ordinateur complet, sur un seul morceau de silicium.
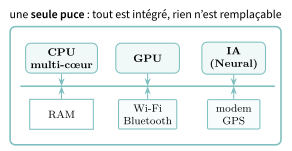
Un SoC est un vrai ordinateur, aussi puissant : plusieurs cœurs cadencés à plusieurs gigahertz, des gigaoctets de mémoire, des processeurs spécialisés (graphisme, intelligence artificielle, cryptographie)… le tout sur une centaine de millimètres carrés.
Exemple — La puce Apple A13 (iPhone 11, 2019)
\(8{,}5\) milliards de transistors gravés à \(7\) nm, sur une puce grande comme un ongle :
-
un CPU à 6 cœurs (2 rapides à \(2{,}65\) GHz, 4 économes à \(1{,}8\) GHz) ;
-
un GPU à 4 cœurs pour la 3D ;
-
un Neural Engine à 8 cœurs, dédié à l’intelligence artificielle (reconnaissance faciale…) ;
-
un module cryptographique (il chiffre et déchiffre les données très vite, par exemple en AES, vu au chapitre 10) et \(4\) Go de RAM.
Plus de puissance, dans votre poche, que tous les ordinateurs de la mission Apollo réunis.
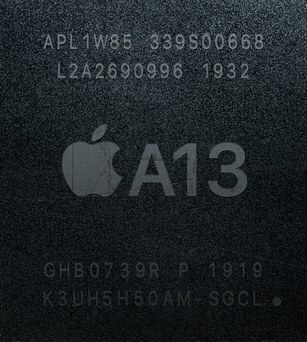
La puce Apple A13 Bionic.
▶ Exercices d'application : exercices 2 et 3 (SoC ou pas ; microcontrôleur contre SoC)
Le microcontrôleur : le petit cerveau de l’embarqué#
Tous les systèmes sur puce ne sont pas des monstres de puissance. À l’autre bout du spectre, le microcontrôleur est un mini-ordinateur minuscule, bon marché et sobre, conçu pour une tâche précise dans un système embarqué : la carte à puce de votre carte bancaire, le thermostat, le drone, la manette de jeu, le régulateur de vitesse d’une voiture, l’ampoule connectée…
| Microcontrôleur | SoC (téléphone, tablette) | |
|---|---|---|
| Puissance | quelques dizaines de MHz | plusieurs cœurs à plusieurs GHz |
| Mémoire | quelques Ko à quelques centaines de Ko | plusieurs Go |
| Consommation | minuscule (des années sur pile) | modérée |
| Prix | quelques euros | quelques dizaines d’euros |
| Système d’exploitation | aucun (le programme, seul) | un OS complet (iOS, Android…) |
| Rôle | une tâche précise, embarquée | un ordinateur polyvalent |
Remarque
Un microcontrôleur, en général, ne fait pas tourner de système d’exploitation complet (il existe seulement de petits systèmes dits « temps réel », très légers) : dès qu’il est sous tension, il exécute directement le programme gravé dans sa mémoire. C’est justement ce qu’on veut pour du temps réel : un airbag ne peut pas attendre que l’OS ait fini de basculer entre ses processus.
↺ Retour sur l'activité. Le micro:bit de l’activité est un microcontrôleur : dès qu’elle est alimentée, la carte exécute directement le programme, sans Windows ni Android, et son processeur comme sa mémoire se trouvent dans la puce elle-même.
Capteurs, actionneurs, et l’architecture de Harvard#
Un système embarqué dialogue avec le monde physique par ses ports d’entrée-sortie : il lit des grandeurs physiques grâce à des capteurs (température, vitesse, lumière…) et agit grâce à des actionneurs (moteur, chauffage, LED, frein…). Un convertisseur analogique-numérique transforme la tension d’un capteur en nombre binaire exploitable.
↺ Retour sur l'activité. Sur le micro:bit, les boutons A et B et le capteur de température étaient des capteurs ; l’écran de LED, qui jouait le « radiateur » du thermostat, était un actionneur.
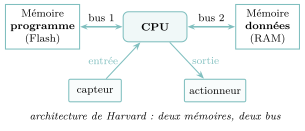
Beaucoup de microcontrôleurs adoptent l’architecture de Harvard : contrairement à von Neumann (une seule mémoire pour tout), le programme (en mémoire morte, Flash) et les données (en mémoire vive, RAM) sont dans deux mémoires séparées, reliées par deux bus distincts. Avantage : on peut lire une instruction et une donnée en même temps — un vrai gain de temps.
Dérouler le fonctionnement d’un système embarqué#
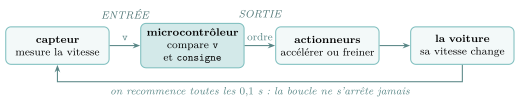
Presque tous les systèmes embarqués répètent sans fin la même boucle : lire les capteurs \(\to\) décider \(\to\) commander les actionneurs. Exemple d’un régulateur de vitesse qui maintient une voiture à la vitesse consigne :
while True:                          # boucle sans fin
    v = lire_capteur_vitesse()       # ENTRÉE : capteur -> nombre
    if v < consigne:
        accelerer()                  # SORTIE : commande un actionneur
    elif v > consigne:
        freiner()
    attendre(0.1)                    # contrainte TEMPS RÉEL : réagir vite
Règle 2 — Les trois caractéristiques d’un système embarqué
(1) Acquisition de grandeurs physiques par des capteurs ; (2) contrôle d’un procédé par des actionneurs ; (3) contraintes de temps fortes (la réponse doit arriver à temps — pensez à un airbag ou à un frein ABS).
↺ Retour sur l'activité. Les trois programmes de l’activité avaient exactement cette forme : une boucle sans fin qui perçoit, décide (if) et agit. Sans le while True, la carte ne lisait le bouton qu’une fois ; et un airbag qui ne consulterait ses capteurs que toutes les dix minutes ne servirait à rien : c’est la contrainte de temps.
▶ Exercices d'application : exercices 5, 6 et 17 (dérouler un thermostat ; von Neumann ou Harvard ; systèmes embarqués en série)
Le prix de l’intégration : intérêts et limites#
Pourquoi tout intégrer sur une puce plutôt que garder une carte mère modulaire ? Et qu’y perd-on ?
| Intérêts (pourquoi c’est génial) | Limites (ce qu’on y perd) |
|---|---|
| Énergie : composants très proches, sans câblage énergivore \(\Rightarrow\) faible consommation, peu de chaleur, souvent sans ventilateur (silencieux). | Non réparable : si un seul transistor lâche, toute la puce est perdue. On ne change pas une pièce. |
| Taille : tout tient dans un objet minuscule (montre, écouteur, capteur). | Non évolutif : impossible d’ajouter de la mémoire ou de changer le processeur. |
| Coût : fabriqué en masse, d’un seul tenant. | Obsolescence : la puce vieillit d’un bloc ; on remplace tout l’objet. |
| Vitesse : les signaux parcourent de très courtes distances. | Déchets électroniques : des milliards d’objets non réparables \(\to\) montagne de déchets (enjeu du droit à la réparation). |
Pour les curieux (facultatif)
Ce compromis est au cœur d’un débat de société : l’intégration rend les objets plus petits, moins chers, moins gourmands… mais jetables. Face à la montagne de déchets électroniques, des lois sur le droit à la réparation et l’indice de réparabilité cherchent à rééquilibrer la balance.
▶ Exercices d'application : exercices 7 et 8 (le prix de l’intégration ; un microcontrôleur dans la voiture)
Ouverture#
- L’informatique invisible. SoC et microcontrôleurs ont fait naître l’Internet des objets (Internet of Things, IoT) : montres, ampoules, thermostats, voitures, capteurs agricoles… des dizaines de milliards d’objets à puce, souvent connectés. Cette révolution silencieuse pose des questions de sécurité (chaque objet est une porte d’entrée) et de vie privée (chaque objet est un capteur).
▶ Exercices d'application : exercice 14 (l’informatique invisible)
Pour les curieux (facultatif) — Liens avec d’autres chapitres
-
Ce qu’il réutilise : le modèle de von Neumann, vu dans Architecture des ordinateurs et systèmes d’exploitation (Première), et les processus (Processus et ordonnancement), ordonnancés ici sur plusieurs cœurs.
-
Déjà croisé : les modules Wi-Fi, Bluetooth et modem relient chaque objet aux Réseaux.
-
Pour aller plus loin : chaque objet connecté est une porte d’entrée, d’où le module AES de la puce (Cryptographie).
Bilan — la carte mémoire#
| Notion | À retenir |
|---|---|
| Loi de Moore | nb de transistors \(\times 2\) tous les 2 ans (empirique) |
| Carte mère | composants séparés, remplaçables, modulaires |
| SoC | tout sur une puce (CPU, GPU, RAM, périphériques) |
| Microcontrôleur | mini-SoC : peu puissant, sobre, sans OS, embarqué |
| von Neumann / Harvard | 1 mémoire (données+prog.) / 2 mémoires + 2 bus |
| Système embarqué | capteur \(\to\) CPU \(\to\) actionneur, temps réel |
| Intérêts SoC | énergie, taille, coût, vitesse |
| Limites SoC | non réparable, non évolutif, déchets |
| IoT | des milliards d’objets connectés à puce |
Retour à la situation de départ
-
Ils sont réunis sur une seule puce, un système sur puce (SoC) : processeur multi-cœur, GPU, mémoire et périphériques (Wi-Fi, modem…) sur un unique circuit intégré, grâce à la miniaturisation décrite par la loi de Moore (§ I et III).
-
C’est un microcontrôleur : sans système d’exploitation complet, il exécute directement son programme, une boucle sans fin « lire les capteurs, décider, commander les actionneurs », sous des contraintes de temps fortes (§ IV).
-
Parce que tout est intégré sur la même puce : c’est la contrepartie des gains de l’intégration (énergie, taille, coût, vitesse), qui rend un SoC non réparable et non évolutif (§ V).
Erreurs fréquentes#
-
Confondre microcontrôleur et SoC. Les deux intègrent tout sur une puce, mais le microcontrôleur est minuscule, sobre, sans OS (une tâche embarquée) ; le SoC est un ordinateur complet (téléphone).
-
Croire qu’un SoC est réparable comme un PC. Non : rien n’est remplaçable, c’est tout ou rien.
-
Confondre capteur et actionneur. Le capteur lit (entrée) ; l’actionneur agit (sortie).
-
Mélanger von Neumann et Harvard. Von Neumann : une mémoire pour programme et données. Harvard : deux mémoires, deux bus.
Savoir-faire à maîtriser#
À la fin du chapitre, je sais…
-
définir un système sur puce et identifier ses constituants sur un schéma \(\to\) ex. 1, 2, 13 ;
-
distinguer microcontrôleur et SoC, carte mère et puce \(\to\) ex. 2, 3 ;
-
dérouler le fonctionnement d’un système embarqué (capteur \(\to\) décision \(\to\) actionneur) \(\to\) ex. 5, 11 ;
-
énoncer la loi de Moore et peser les intérêts et les limites de l’intégration \(\to\) ex. 4, 7.
Vers le Grand Oral#
-
Comment un ordinateur entier a-t-il pu tenir sur une puce ? (miniaturisation, loi de Moore, du 4004 au SoC.)
-
Pourquoi votre téléphone chauffe-t-il moins qu’un PC ? (intégration, courtes distances, faible consommation.)
-
Faut-il regretter les objets qu’on ne peut plus réparer ? (le prix de l’intégration ; déchets électroniques ; droit à la réparation.)
-
Comment un objet connecté « sent-il » le monde et agit-il ? (capteurs, actionneurs, boucle temps réel, IoT.)
Un peu d’histoire#
Pour les curieux (facultatif)
Tout commence en 1958–1959 : Jack Kilby (Texas Instruments, 1958, sur un morceau de germanium) et Robert Noyce (Fairchild, 1959, sur du silicium ; futur cofondateur d’Intel) inventent, chacun de leur côté, le circuit intégré — l’idée de graver plusieurs composants sur un seul morceau de semi-conducteur. Kilby recevra le prix Nobel de physique en 2000. En 1971, une petite équipe d’Intel menée par Federico Faggin grave le premier microprocesseur, l’Intel 4004 : \(2\,300\) transistors, aussi puissant que l’ENIAC de \(30\) tonnes… sur une puce de la taille d’un ongle. Un demi-siècle plus tard, ses descendants en comptent des dizaines de milliards. L’ordinateur n’a jamais cessé de rétrécir — jusqu’à se glisser dans les objets du quotidien.